Pozovite

Šestoosni robot uz mašinu za brizganje plastike: automatsko preuzimanje ploča — MetalPlast

ByMateja Cveticanin
Process Automation Engineering
Srbija
4 min čitanja
Šestoosni robot uz mašinu za brizganje plastike: automatsko preuzimanje ploča — MetalPlast - Image 1
Šestoosni robot uz mašinu za brizganje plastike: automatsko preuzimanje ploča — MetalPlast - Image 2
Šestoosni robot uz mašinu za brizganje plastike: automatsko preuzimanje ploča — MetalPlast - Image 3
Šestoosni robot uz mašinu za brizganje plastike: automatsko preuzimanje ploča — MetalPlast - Image 4
Šestoosni robot uz mašinu za brizganje plastike: automatsko preuzimanje ploča — MetalPlast - Image 5

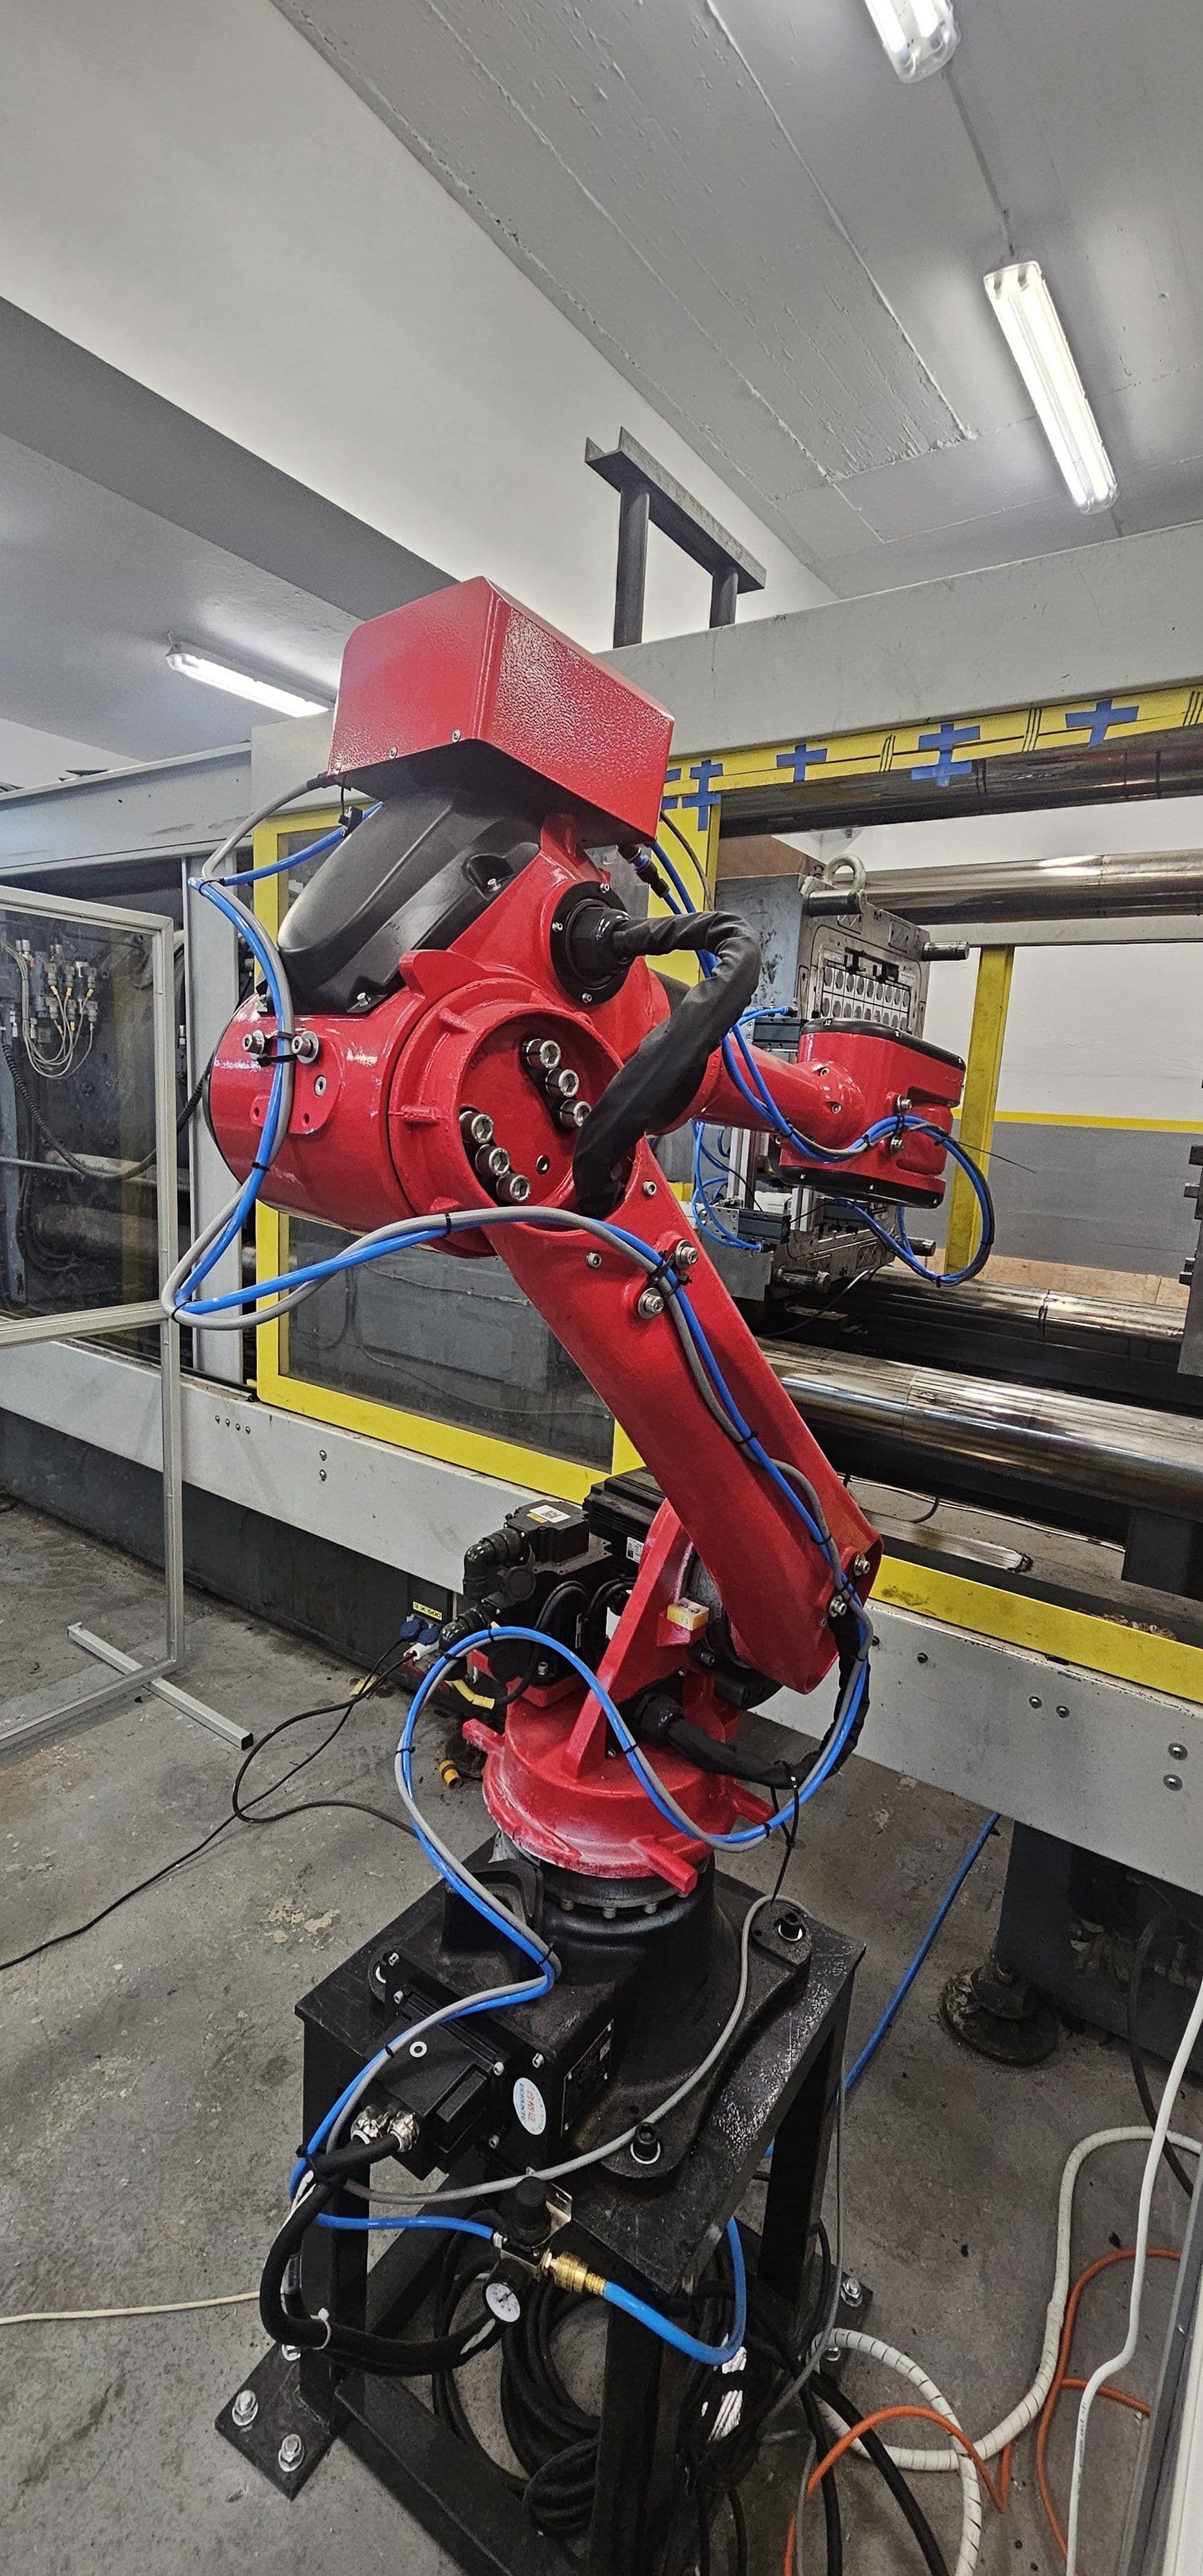
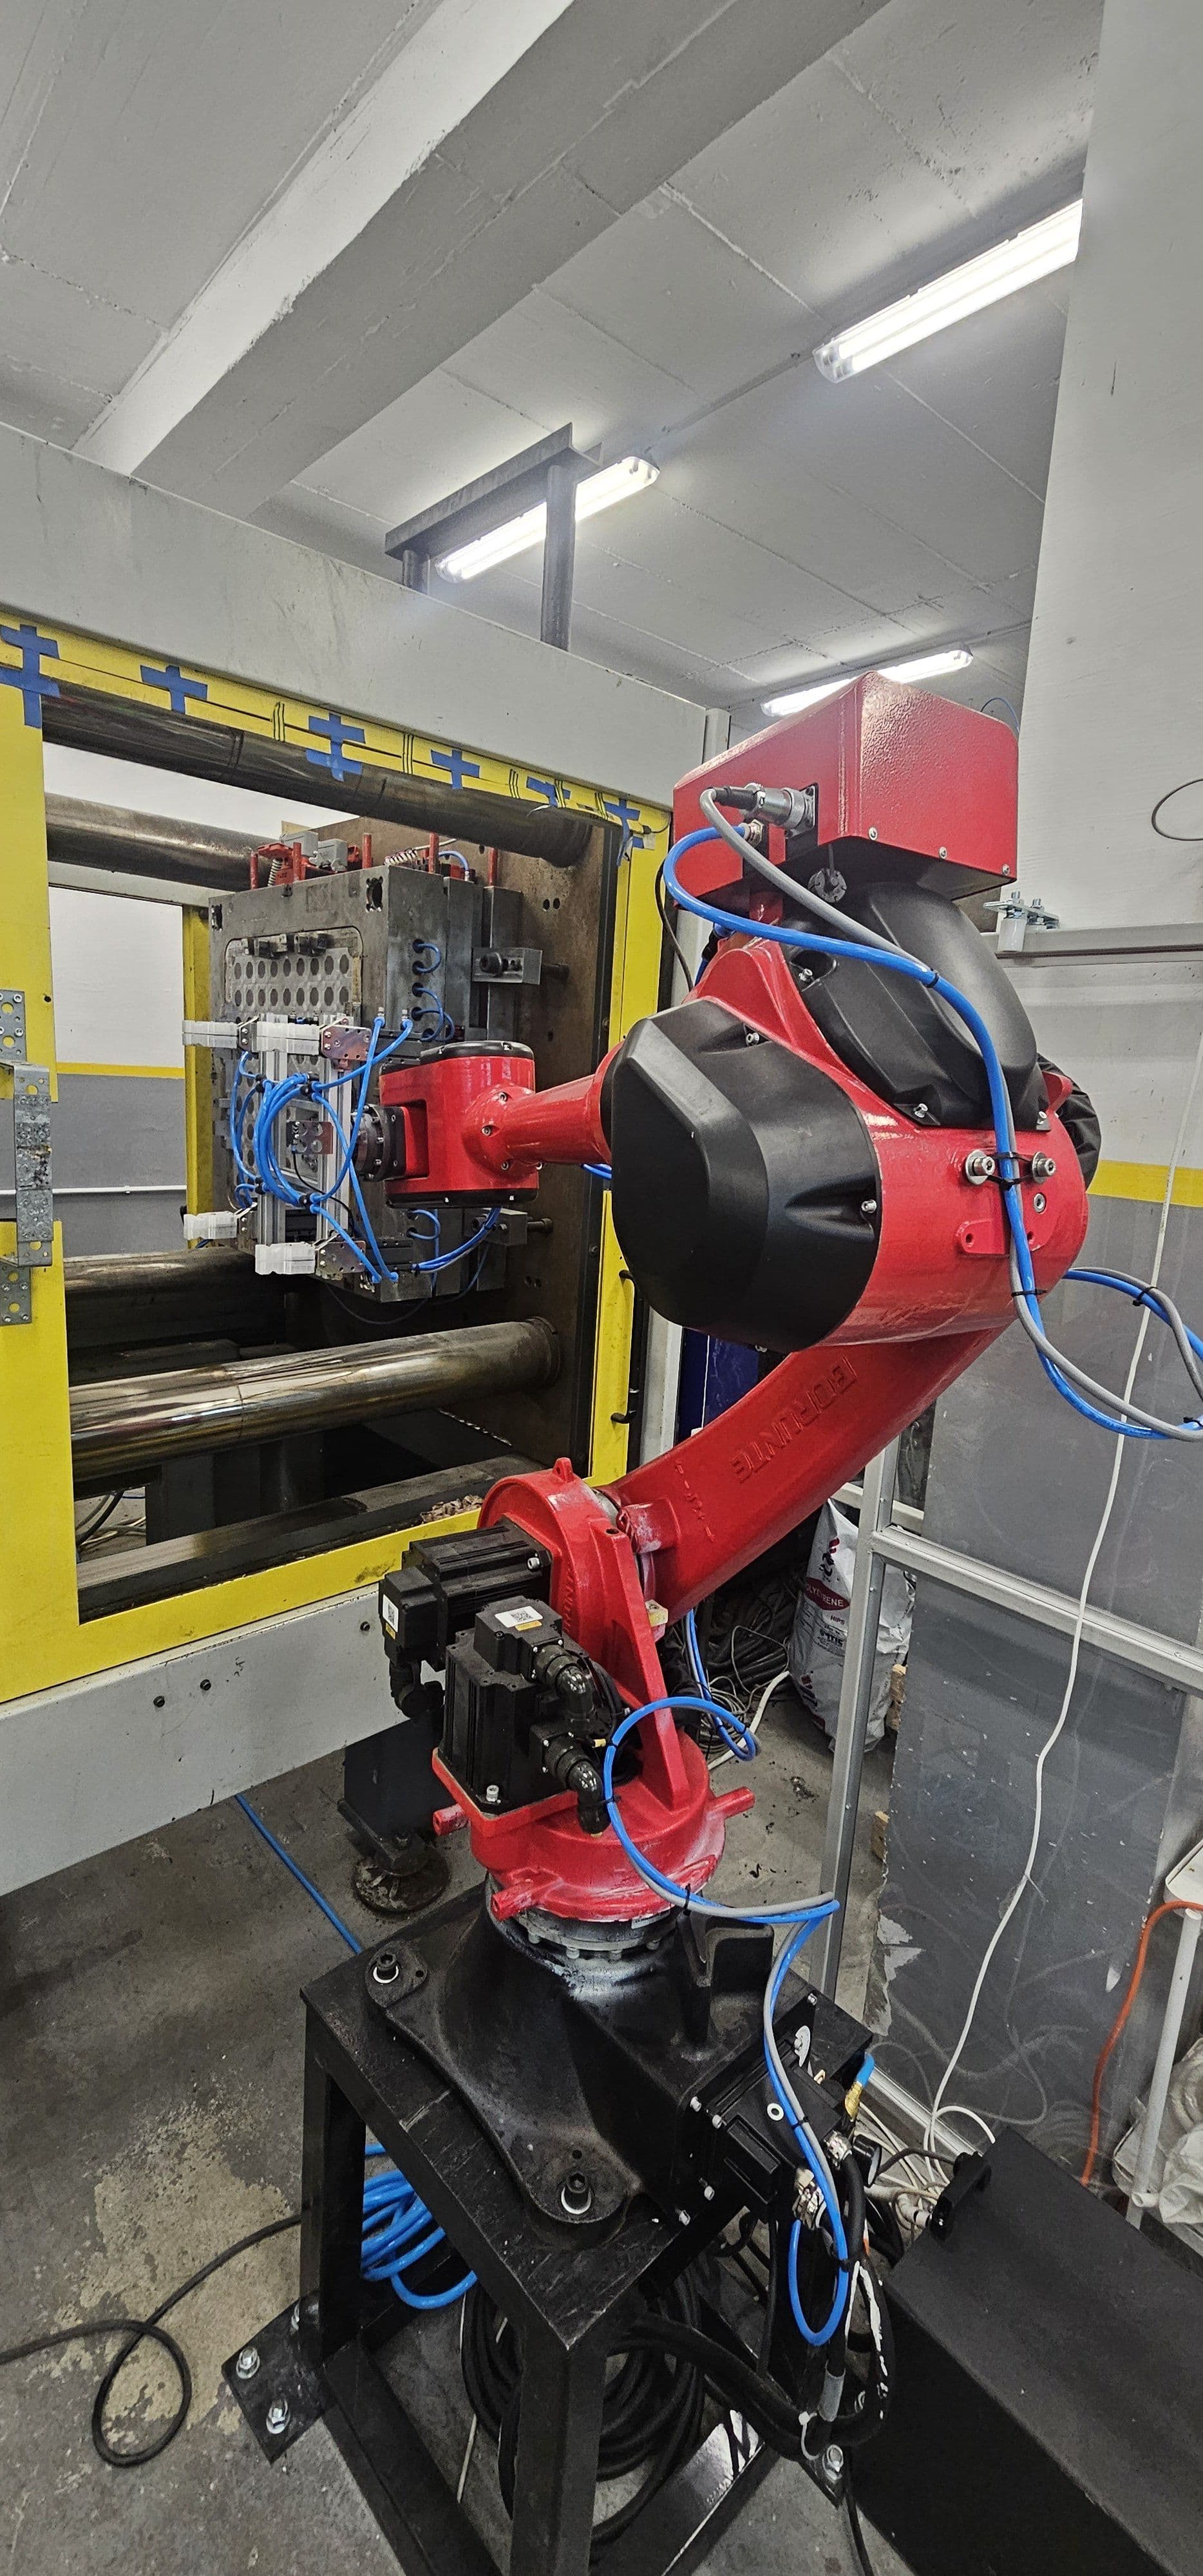
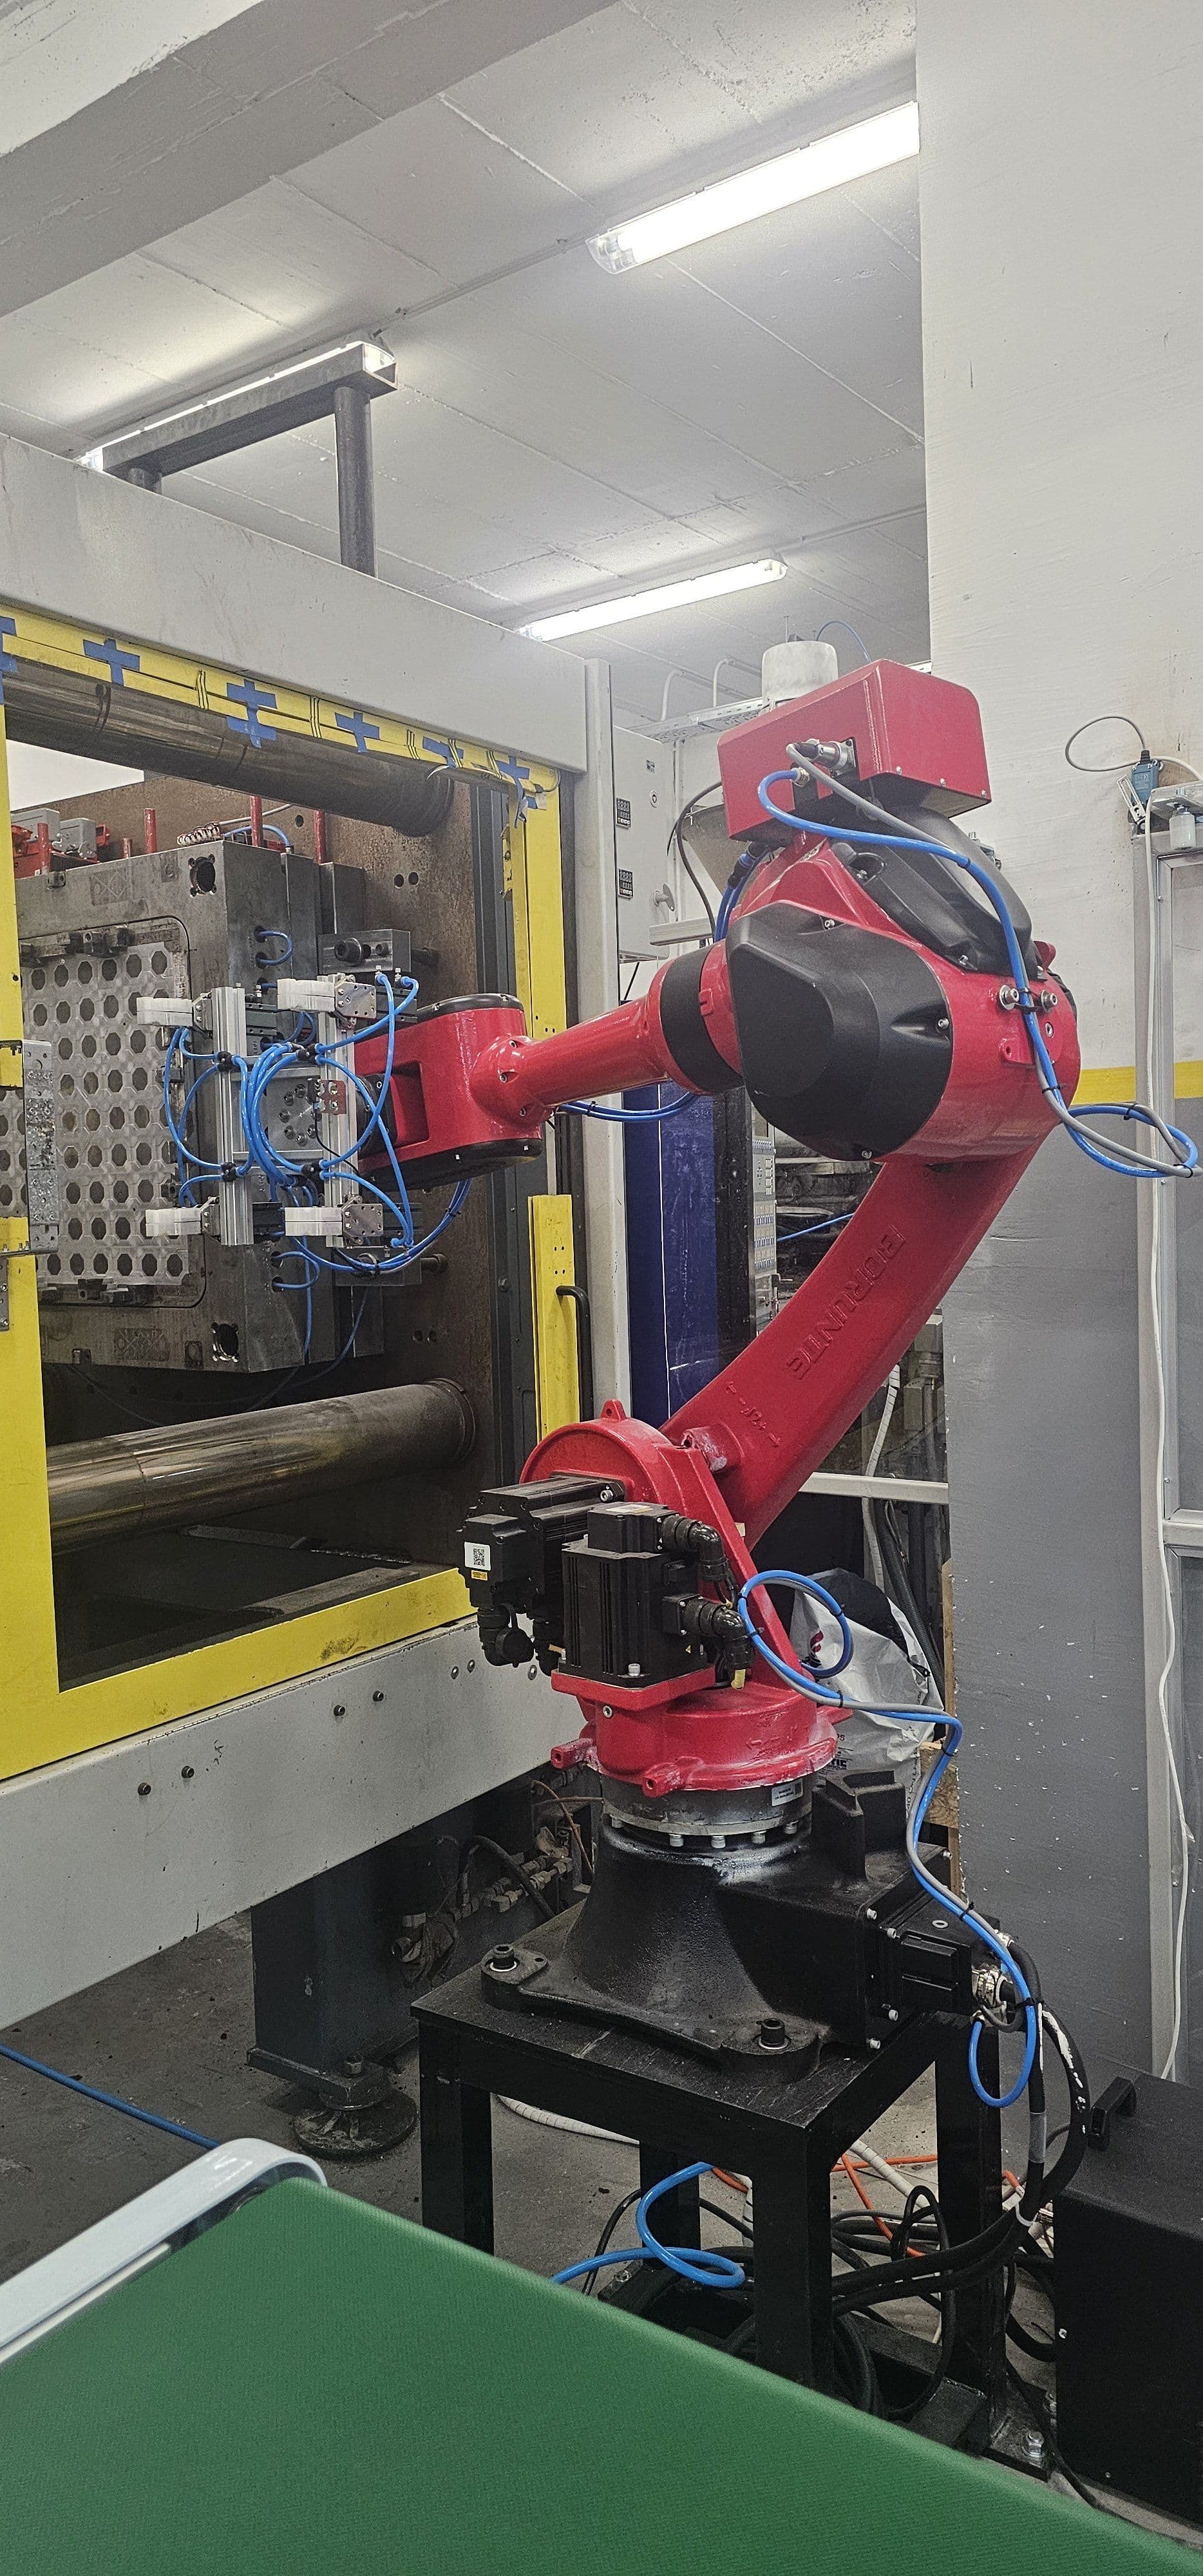
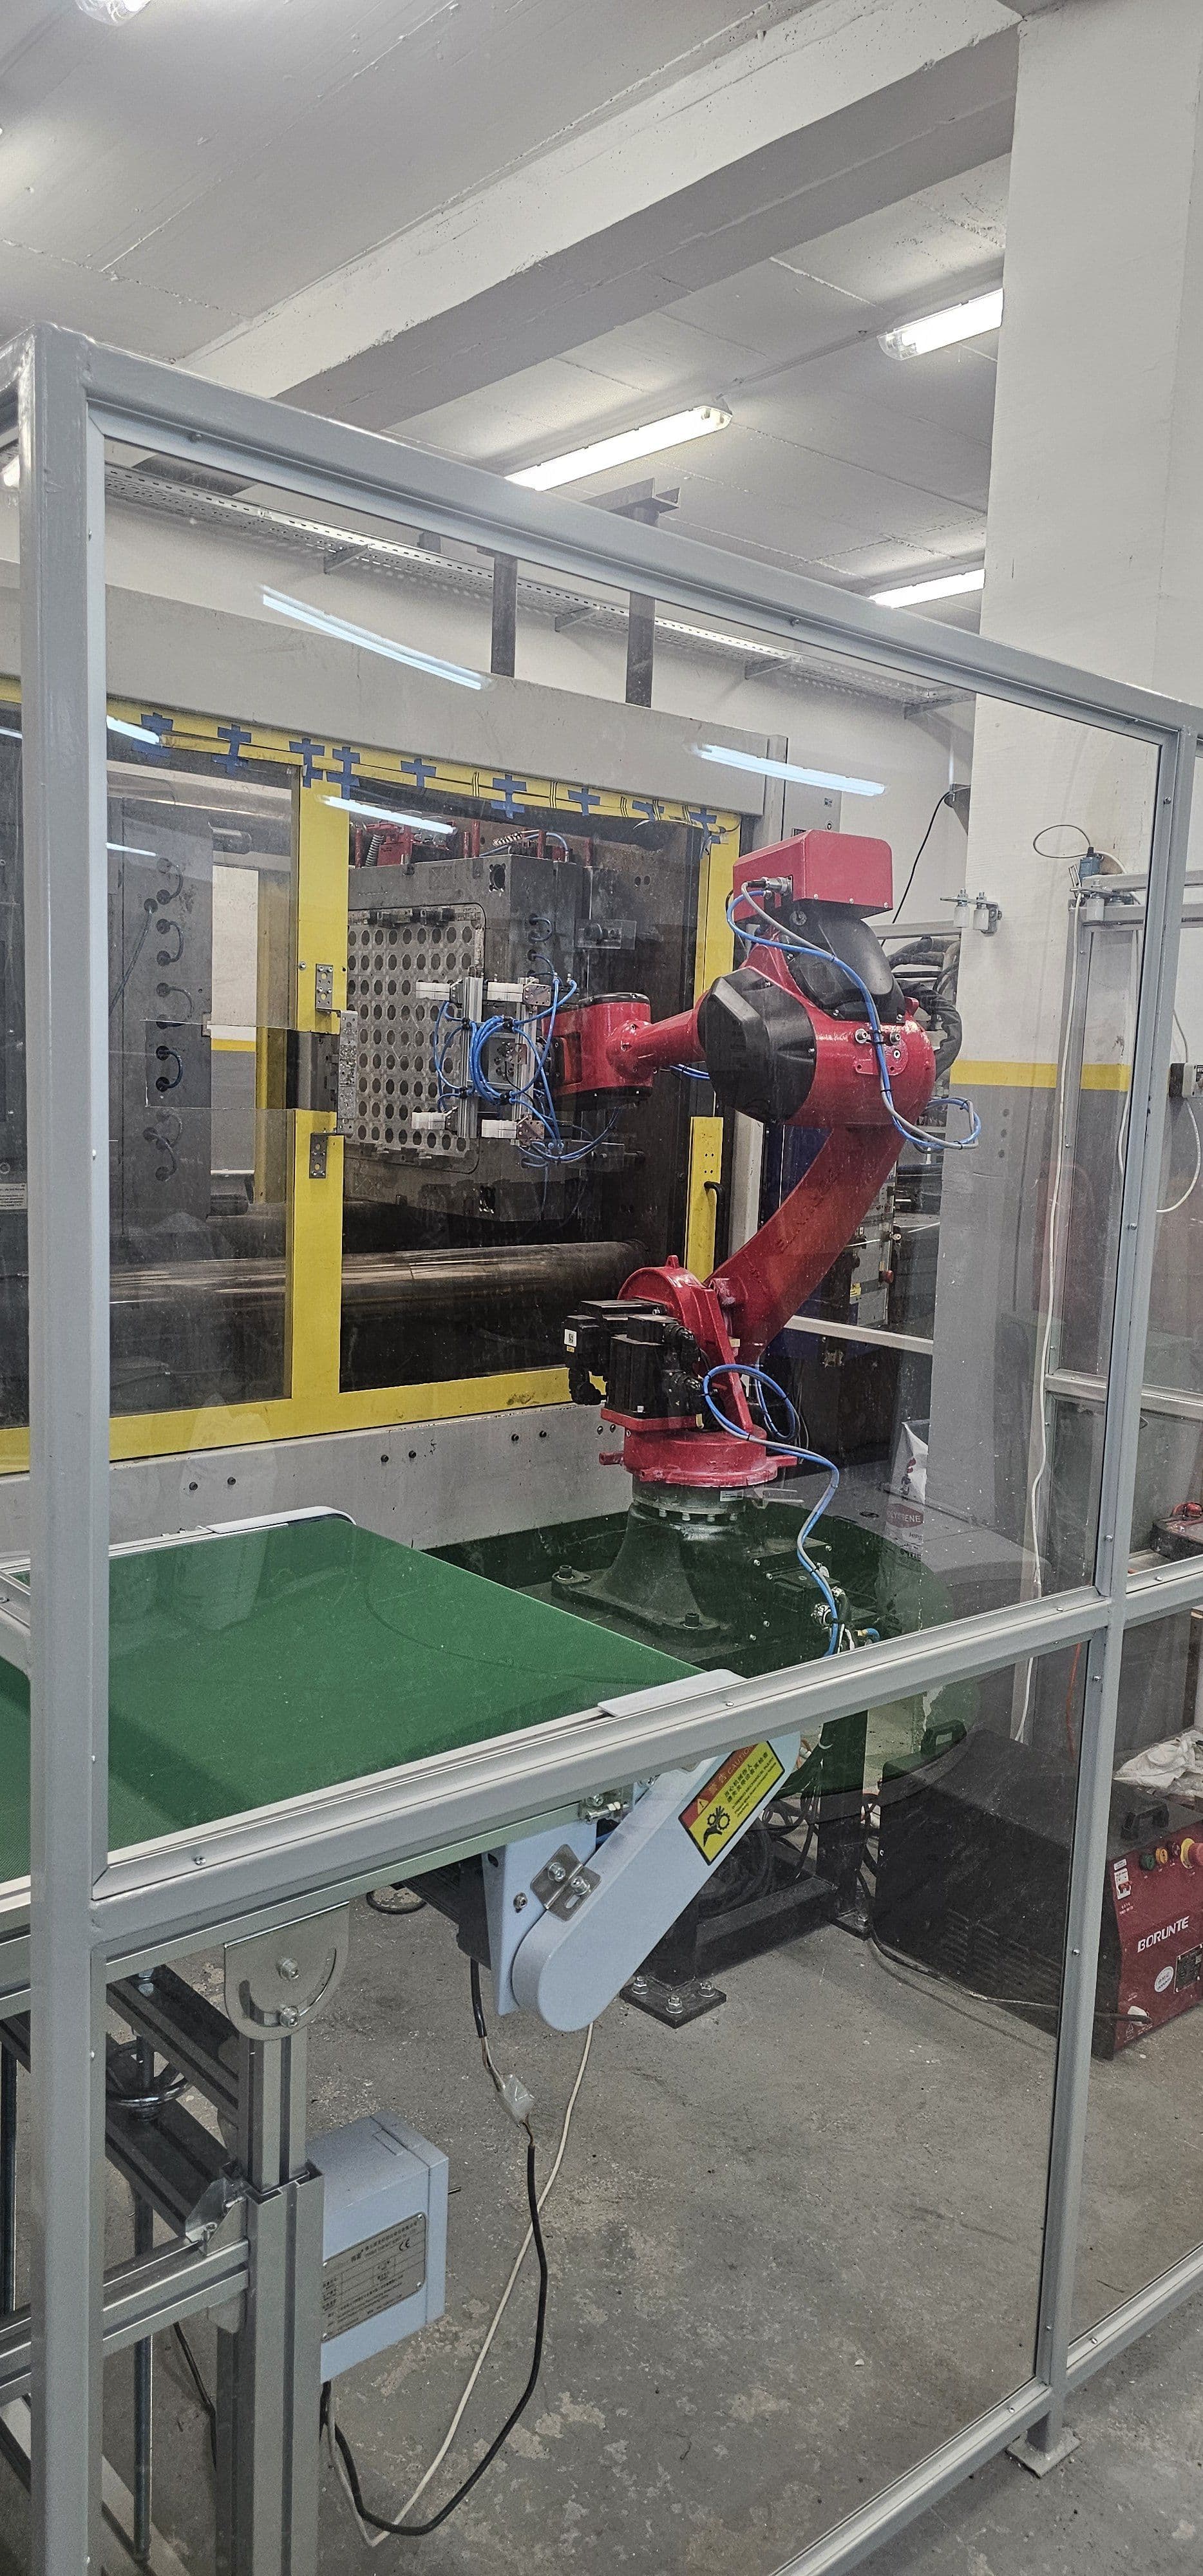
Triton Engineering je, zajedno sa partnerom Sweden Engineering Partner (SE-EP), povezao kupčev šestoosni robot sa mašinom za brizganje u MetalPlastu. Robot preuzima ploče, slaže ih po dve i pomera transporter, pa proizvodnja ide bez operatera.

THE CHALLENGE

Bočni pristup kalupu, EUROMAP sinhronizacija i pouzdano vakuumsko hvatanje

MetalPlast na mašini za brizganje plastike proizvodi perforirane ploče dimenzija oko 500×500 mm. Ručno preuzimanje ploča bilo je usko grlo na mašini i onemogućavalo rad bez operatera. SE-EP, švedski partner za integraciju na ovom projektu, angažovao je Triton Engineering da projektuje i pusti u rad automatizovanu ćeliju oko šestoosnog robota koji je kupac već imao.

  • Mala visina iznad mašine isključila je pristup odozgo — robot je u svakom ciklusu morao da uđe u zonu otvorenog kalupa i izađe iz nje sa strane.
  • Za sinhronizaciju ciklusa sa mašinom bio je potreban industrijski EUROMAP 12 interfejs — obično povezivanje ulaza i izlaza ne bi zadovoljilo ni bezbednost rada ni ponovljivost.
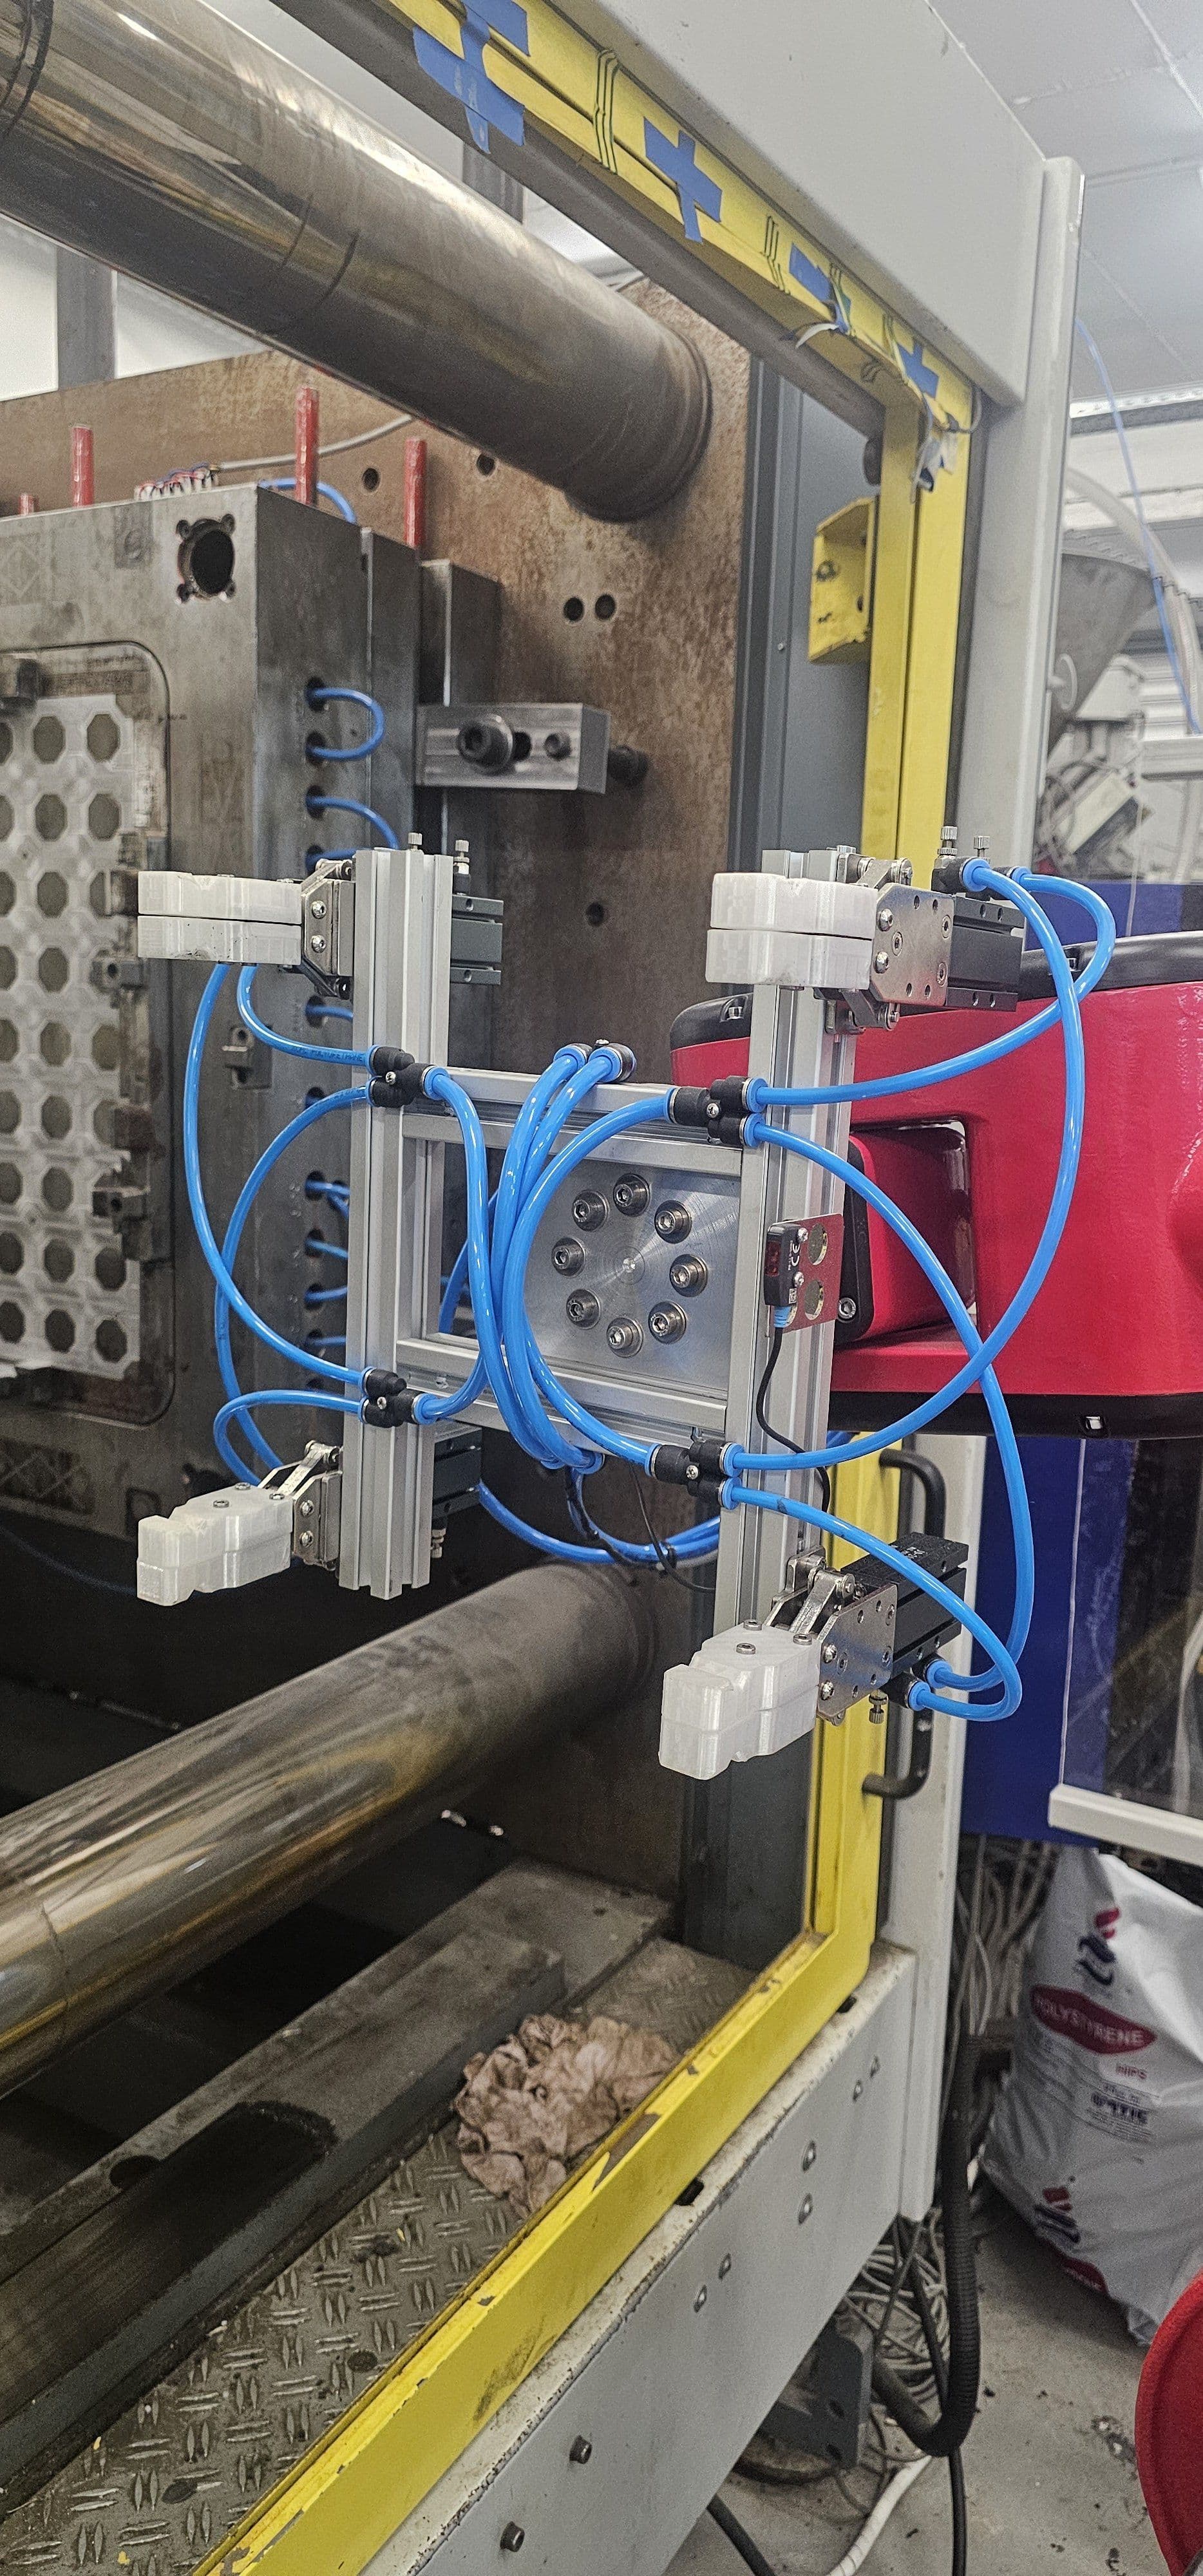
  • Perforirane ploče zahtevaju vakuumsku hvataljku sa redundantnim zonama — gubitak vakuuma u jednoj zoni ne sme da dovede do ispadanja dela tokom brzog izvlačenja.
  • Dve ploče po ciklusu trebalo je pouzdano složiti i pomeriti transporterom dalje, bez intervencije operatera.
THE SOLUTION

Bočna vakuumska hvataljka i sinhronizacija preko EUROMAP 12

Triton je isporučio dvozonsku vakuumsku hvataljku, EUROMAP 12 interfejsni kabl, kompletan program robota i puštanje u rad na licu mesta. Robot sada sam preuzima i slaže ploče, a ciklus pokreće signal otvaranja kalupa sa same mašine.

  • Dvozonska vakuumska hvataljka: namenski alat na kraju robotske ruke (EOAT) sa dve nezavisno upravljane vakuumske zone — svaka ima svoj ejektor, ventile i potvrdu vakuuma, pa se ploče sa otvorima sigurno drže tokom celog izvlačenja.
  • EUROMAP 12 interfejs: standardni industrijski kabl povezuje robot sa mašinom za brizganje radi razmene signala „kalup otvoren” i „deo izvađen” — bez namenske elektronike i zatvorenih softverskih posrednika na putu signala.
  • Putanje sa bočnim ulazom: putanje robota programirane su tako da kroz uski bočni otvor uđe u zonu kalupa i izađe iz nje uz minimalno zadržavanje — takt mašine ostaje nepromenjen.
  • Logika potvrde hvatanja: pre nego što se robot povuče iz zone kalupa, vakuum se proverava u obe zone. Ako potvrda izostane, ciklus se zaustavlja i operater dobija upozorenje, pa nema rizika da deo padne u alat.
  • Slaganje po dve ploče: u svakom ciklusu robot odlaže dve ploče na transporter koji se zatim pomera za jednu poziciju — materijal stabilno i bez ručnog rada ide ka sledećoj operaciji.
  • Puštanje u rad na licu mesta: Tritonov inženjerski tim pustio je ćeliju u rad u MetalPlastu, odradio probnu proizvodnu seriju, podesio parametre vakuuma i kretanja i obučio operatere na mašini.
PRODUCTS USED

Oprema i sistemi

  • Dvozonska vakuumska hvataljka: ejektori, vakuumske pipete, ventili, razvodnici, creva, priključci, manometri i aluminijumski noseći ram — projektovano za perforirane ploče od oko 500×500 mm.
  • Kabl EUROMAP 12 ↔ EUROMAP 67: industrijski interfejsni kabl dužine 5 m koji povezuje kupčev robot sa mašinom za brizganje radi sinhronizovanog ciklusa.
  • Programiranje robota: putanje sa bočnim ulazom, sekvence preuzimanja i slaganja, logika upravljanja vakuumskim zonama i definicija bezbednosnih zona na kupčevom šestoosnom robotu.
  • EUROMAP razmena signala i sekvence: signali „kalup otvoren”, „deo izvađen” i „spreman” usklađeni između robota i mašine preko standardne industrijske komunikacije.
  • Puštanje u rad na licu mesta (SAT): probna proizvodnja u pogonu kupca, podešavanje parametara, obuka operatera i potpisan zapisnik o prijemu.

Dobavljači podsistema i partner za integraciju::

  • INDAS vakuumske komponente (ejektori, vakuumske pipete, ventili, razvodnici, manometri)
  • Industrijski interfejsni kabl EUROMAP 12 / EUROMAP 67 (5 m)
  • Pneumatska creva, priključci i oprema za pripremu vazduha
  • Ram od aluminijumskih profila za konstrukciju hvataljke
  • Kupčev šestoosni zglobni robot (samo integracija — Triton ga nije isporučio)
  • SE-EP — Sweden Engineering Partner (koordinacija projekta i veza sa nordijskim tržištem)
RESULTS

Mašina za brizganje u MetalPlastu sada radi sa automatskim preuzimanjem i slaganjem ploča direktno iz otvorenog kalupa. Operater uz mašinu samo nadzire rad, takt je ujednačen, a linija je spremna za neprekidne smene bez operatera.

Robotizacija brizganja plastike — studija slučaja MetalPlast | Triton Solutions Blog