Anrufen

Sechsachs-Roboter-Integration für Spritzguss-Plattenhandling — MetalPlast

ByMateja Cveticanin
Process Automation Engineering
Serbien
4 Minuten
Sechsachs-Roboter-Integration für Spritzguss-Plattenhandling — MetalPlast - Image 1
Sechsachs-Roboter-Integration für Spritzguss-Plattenhandling — MetalPlast - Image 2
Sechsachs-Roboter-Integration für Spritzguss-Plattenhandling — MetalPlast - Image 3
Sechsachs-Roboter-Integration für Spritzguss-Plattenhandling — MetalPlast - Image 4
Sechsachs-Roboter-Integration für Spritzguss-Plattenhandling — MetalPlast - Image 5

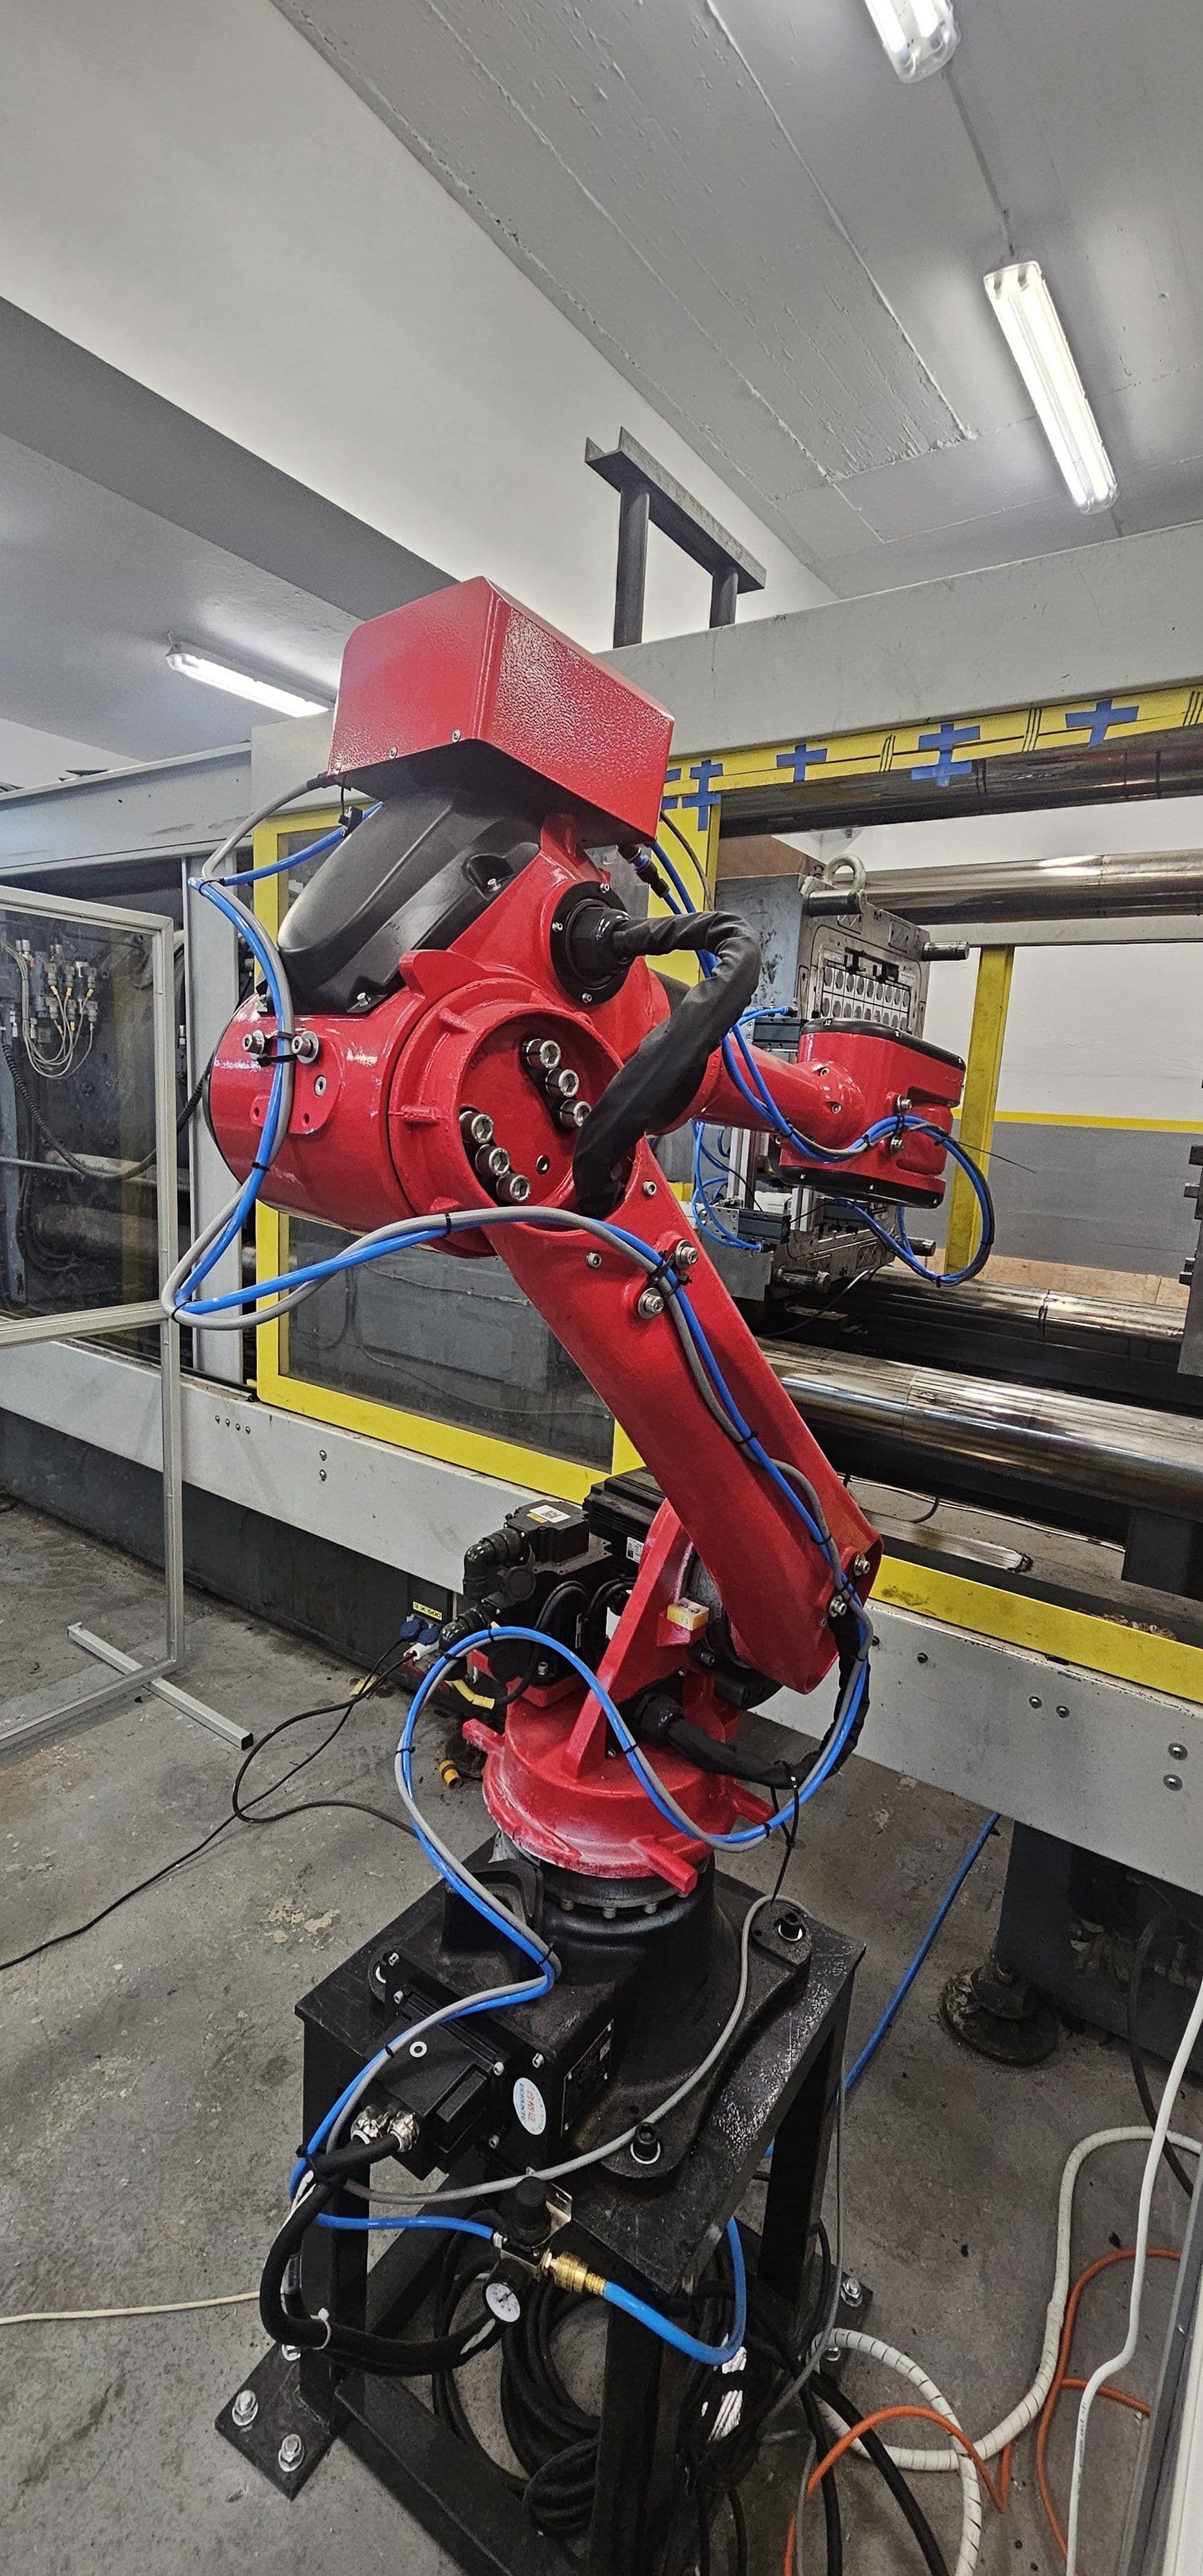
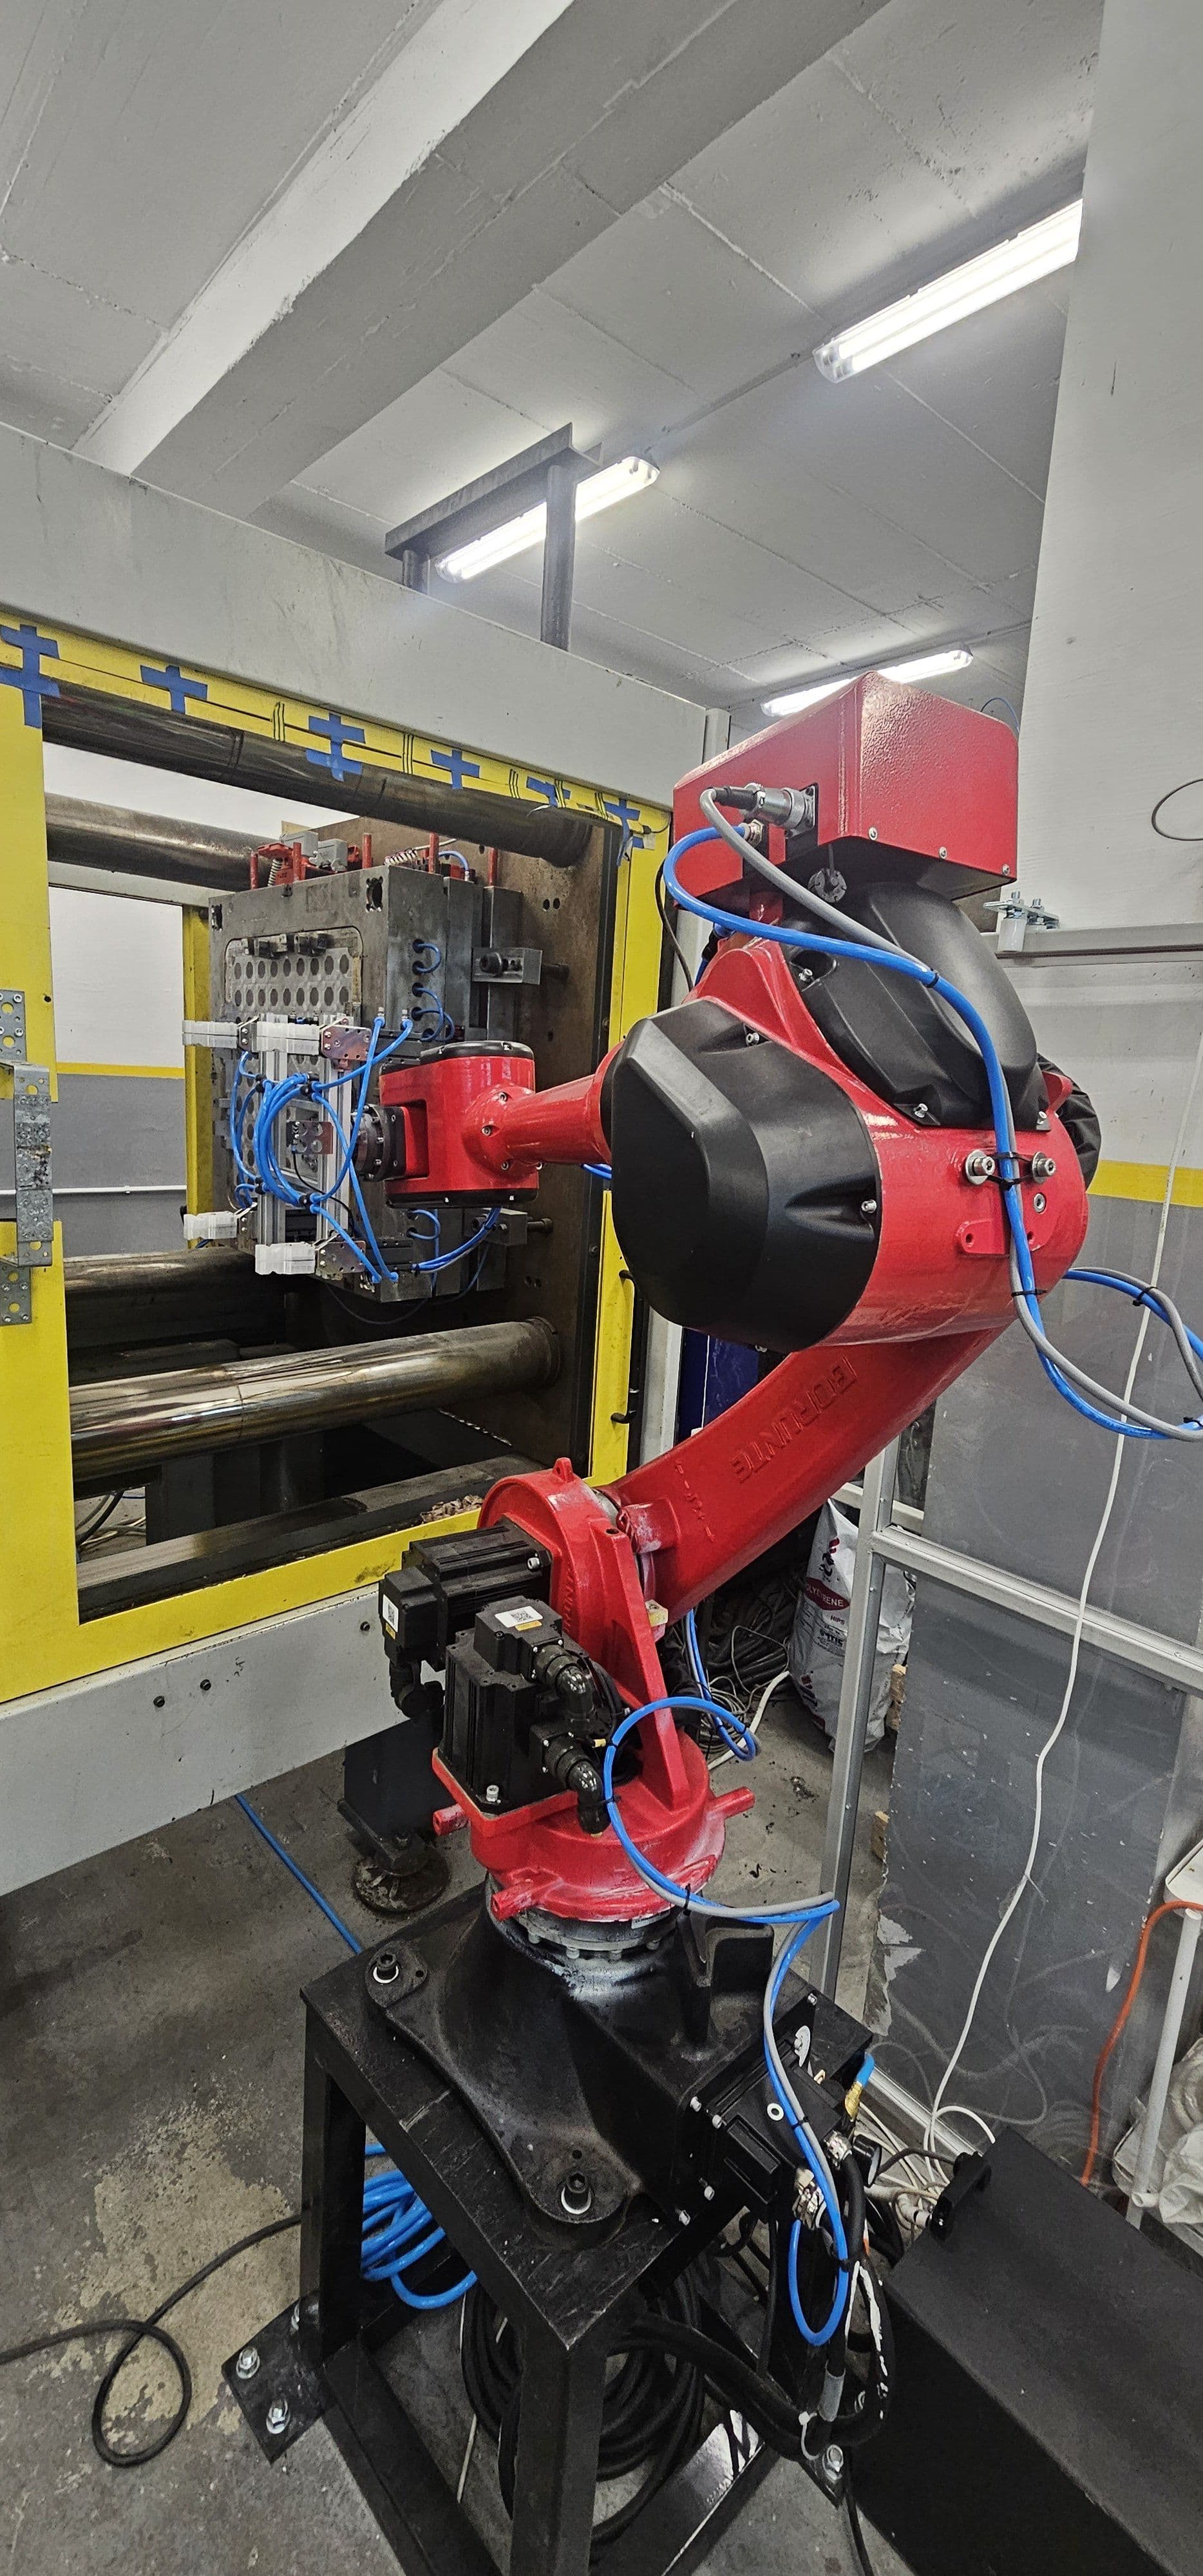
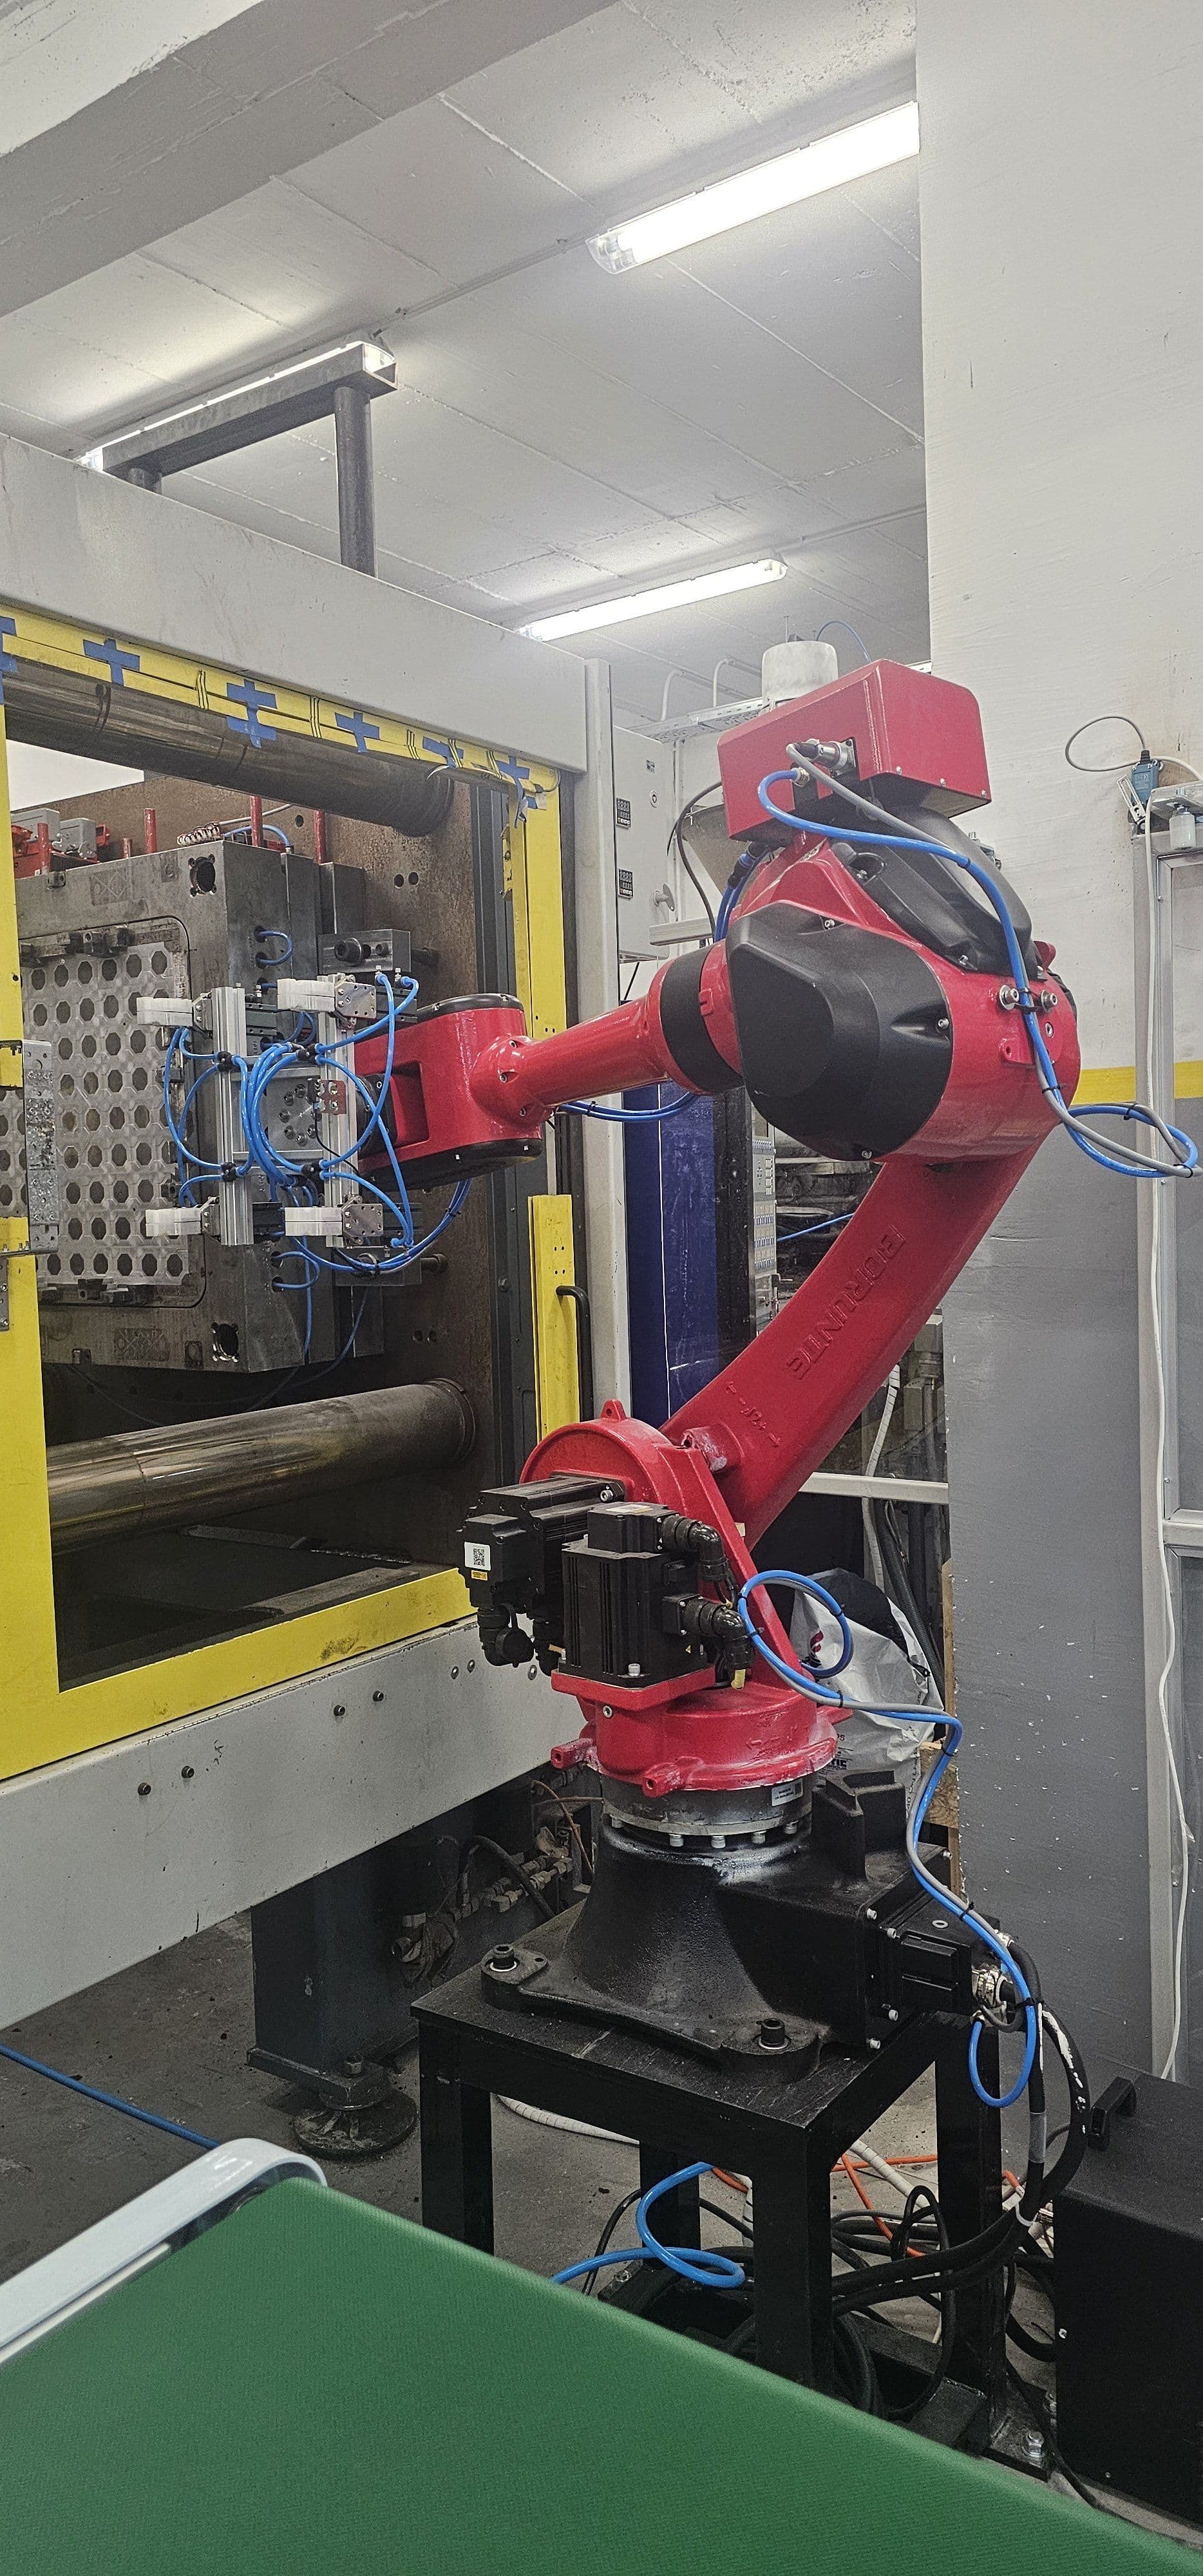
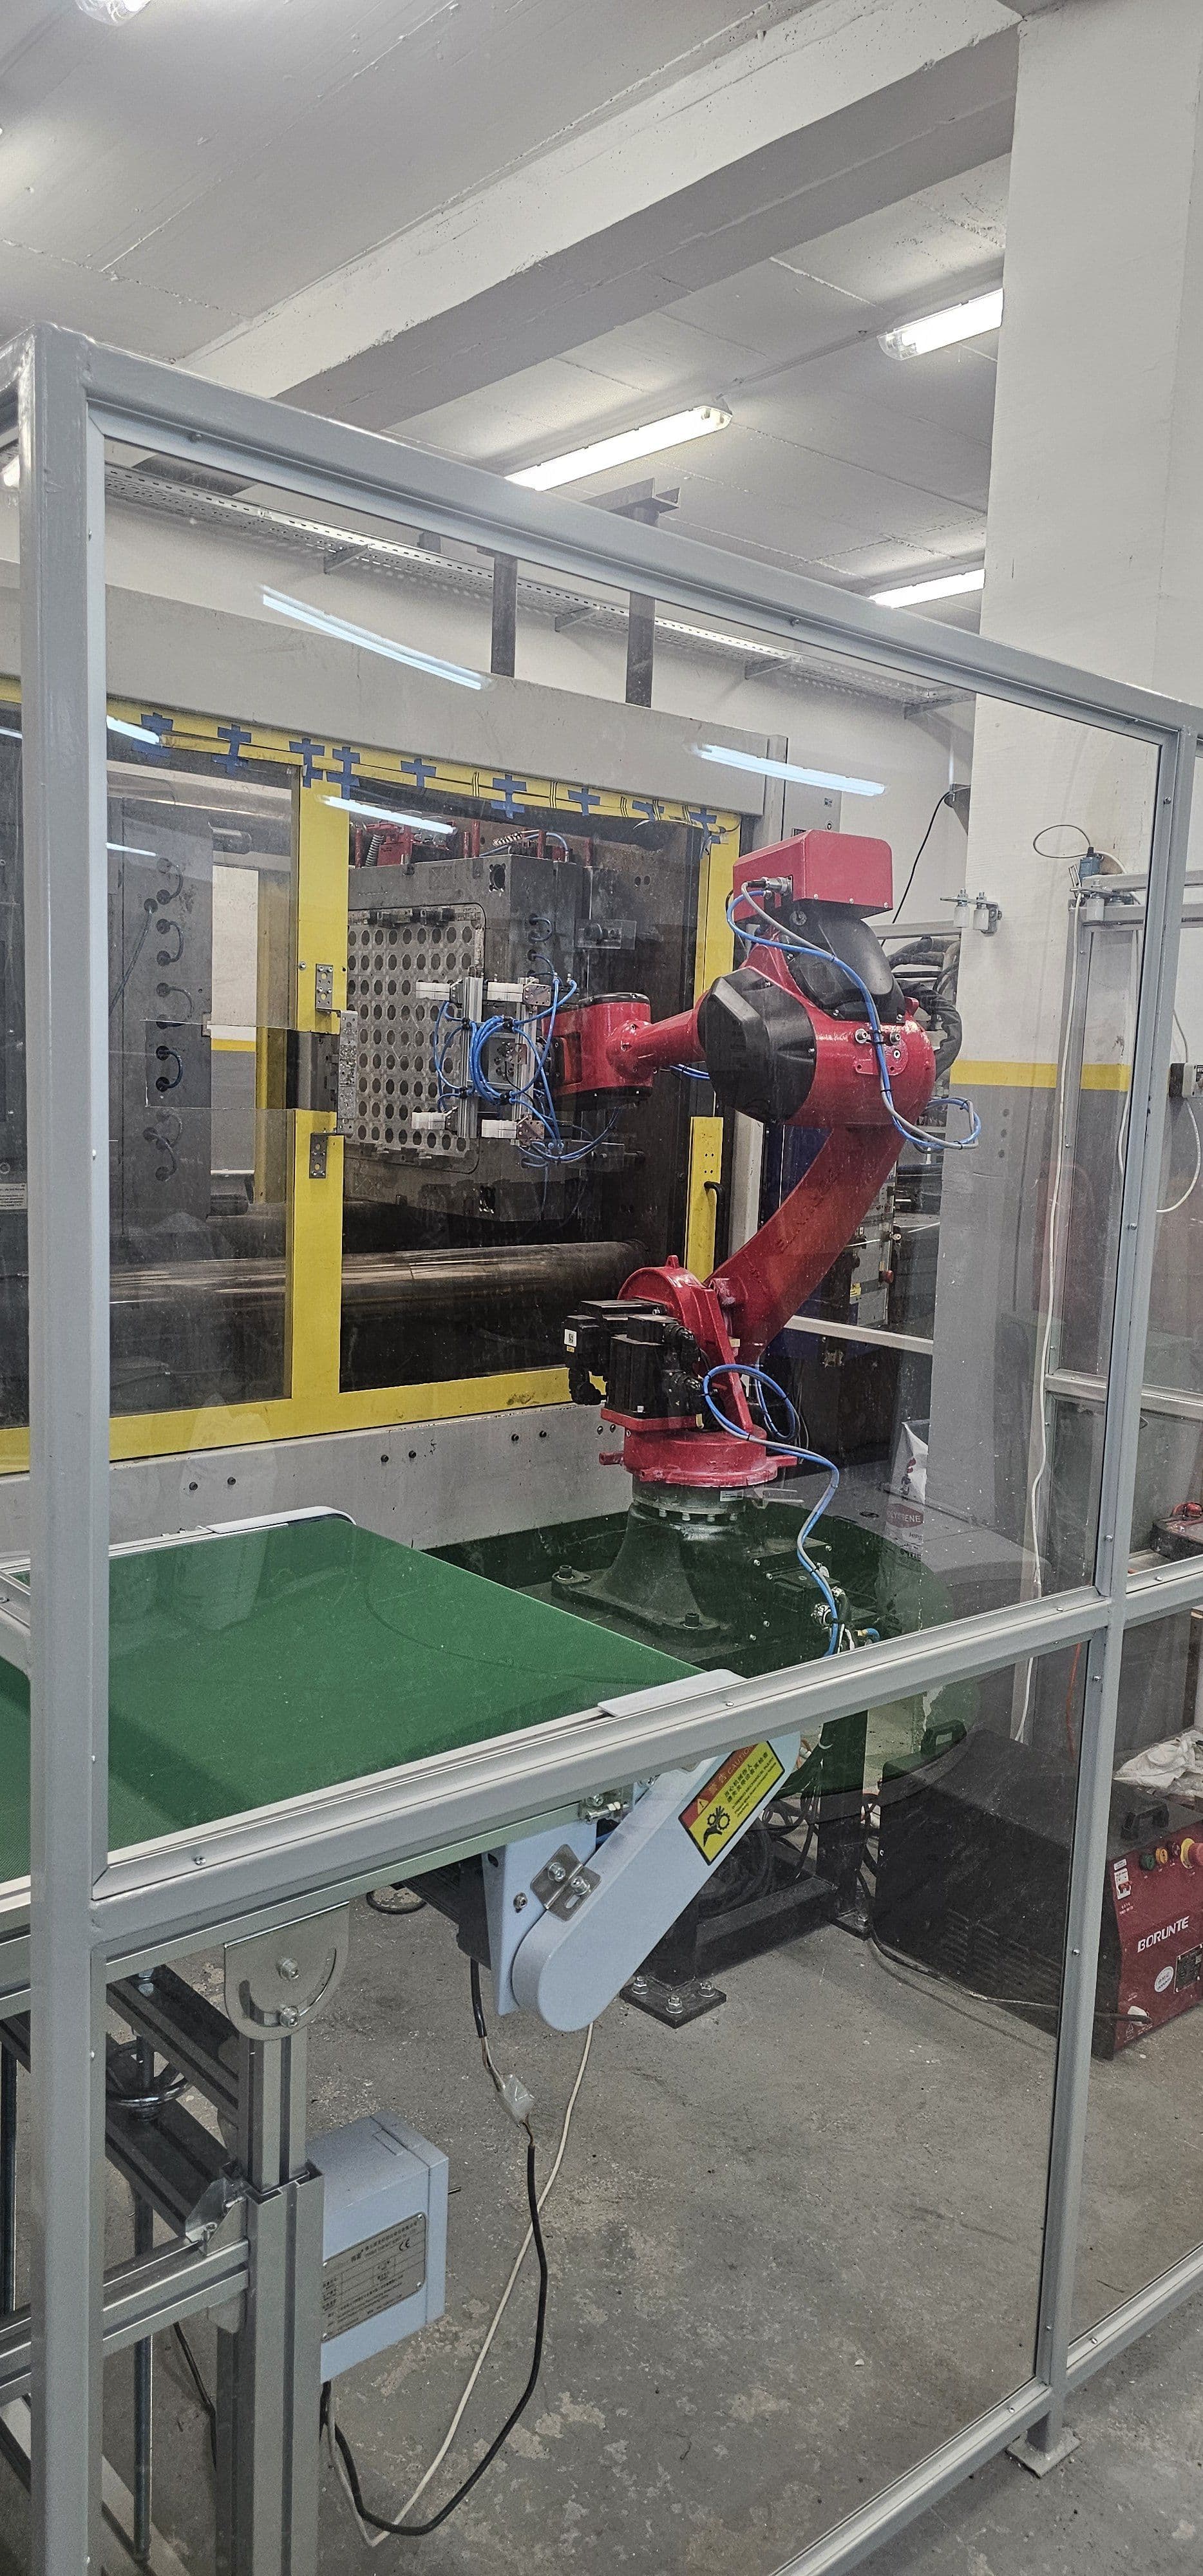
Triton Engineering hat — gemeinsam mit dem Sweden Engineering Partner (SE-EP) — einen kundeneigenen Sechsachs-Roboter mit einer Spritzgussmaschine bei MetalPlast integriert. Automatisierte Plattenentnahme, Zwei-Platten-Stapelung, Förderband-Indexierung.

THE CHALLENGE

Seiteneintritt, EUROMAP-Synchronisation und sichere Vakuumaufnahme

MetalPlast betreibt eine Spritzgussmaschine, die perforierte Platten von rund 500×500 mm produziert. Die bisherige manuelle Entnahme war ein Engpass und schloss einen unbeaufsichtigten Dauerbetrieb aus. SE-EP, der schwedische Integrationspartner in diesem Projekt, beauftragte Triton Engineering mit der Auslegung und Inbetriebnahme der Automatisierungszelle rund um den kundeneigenen Sechsachs-Roboter.

  • Begrenzte Deckenhöhe schloss einen Eintritt von oben aus — der Roboter musste seitlich in die offene Werkzeugzone und wieder hinaus.
  • Die Zyklus-Synchronisation mit der Presse erforderte eine industrielle EUROMAP-12-Schnittstelle — generische I/O-Verdrahtung wäre weder sicher noch reproduzierbar gewesen.
  • Perforierte Platten erfordern einen Vakuumgreifer mit redundanten Zonen — ein einzelner Vakuumverlust darf das Teil bei der schnellen Entnahme nicht fallen lassen.
  • Pro Zyklus mussten zwei Platten zuverlässig auf das nachgelagerte Indexier-Förderband gestapelt werden — ohne Bedienereingriff.
THE SOLUTION

Seiteneintritts-Vakuum-EOAT mit EUROMAP-12-Synchronisation

Triton lieferte einen Vakuum-EOAT mit zwei Zonen, das EUROMAP-12-Kabel, die komplette Roboterprogrammierung und die Inbetriebnahme vor Ort. Ergebnis: handsfreie Entnahme- und Stapelzyklen, gesteuert über das Mold-Open-Signal der Presse.

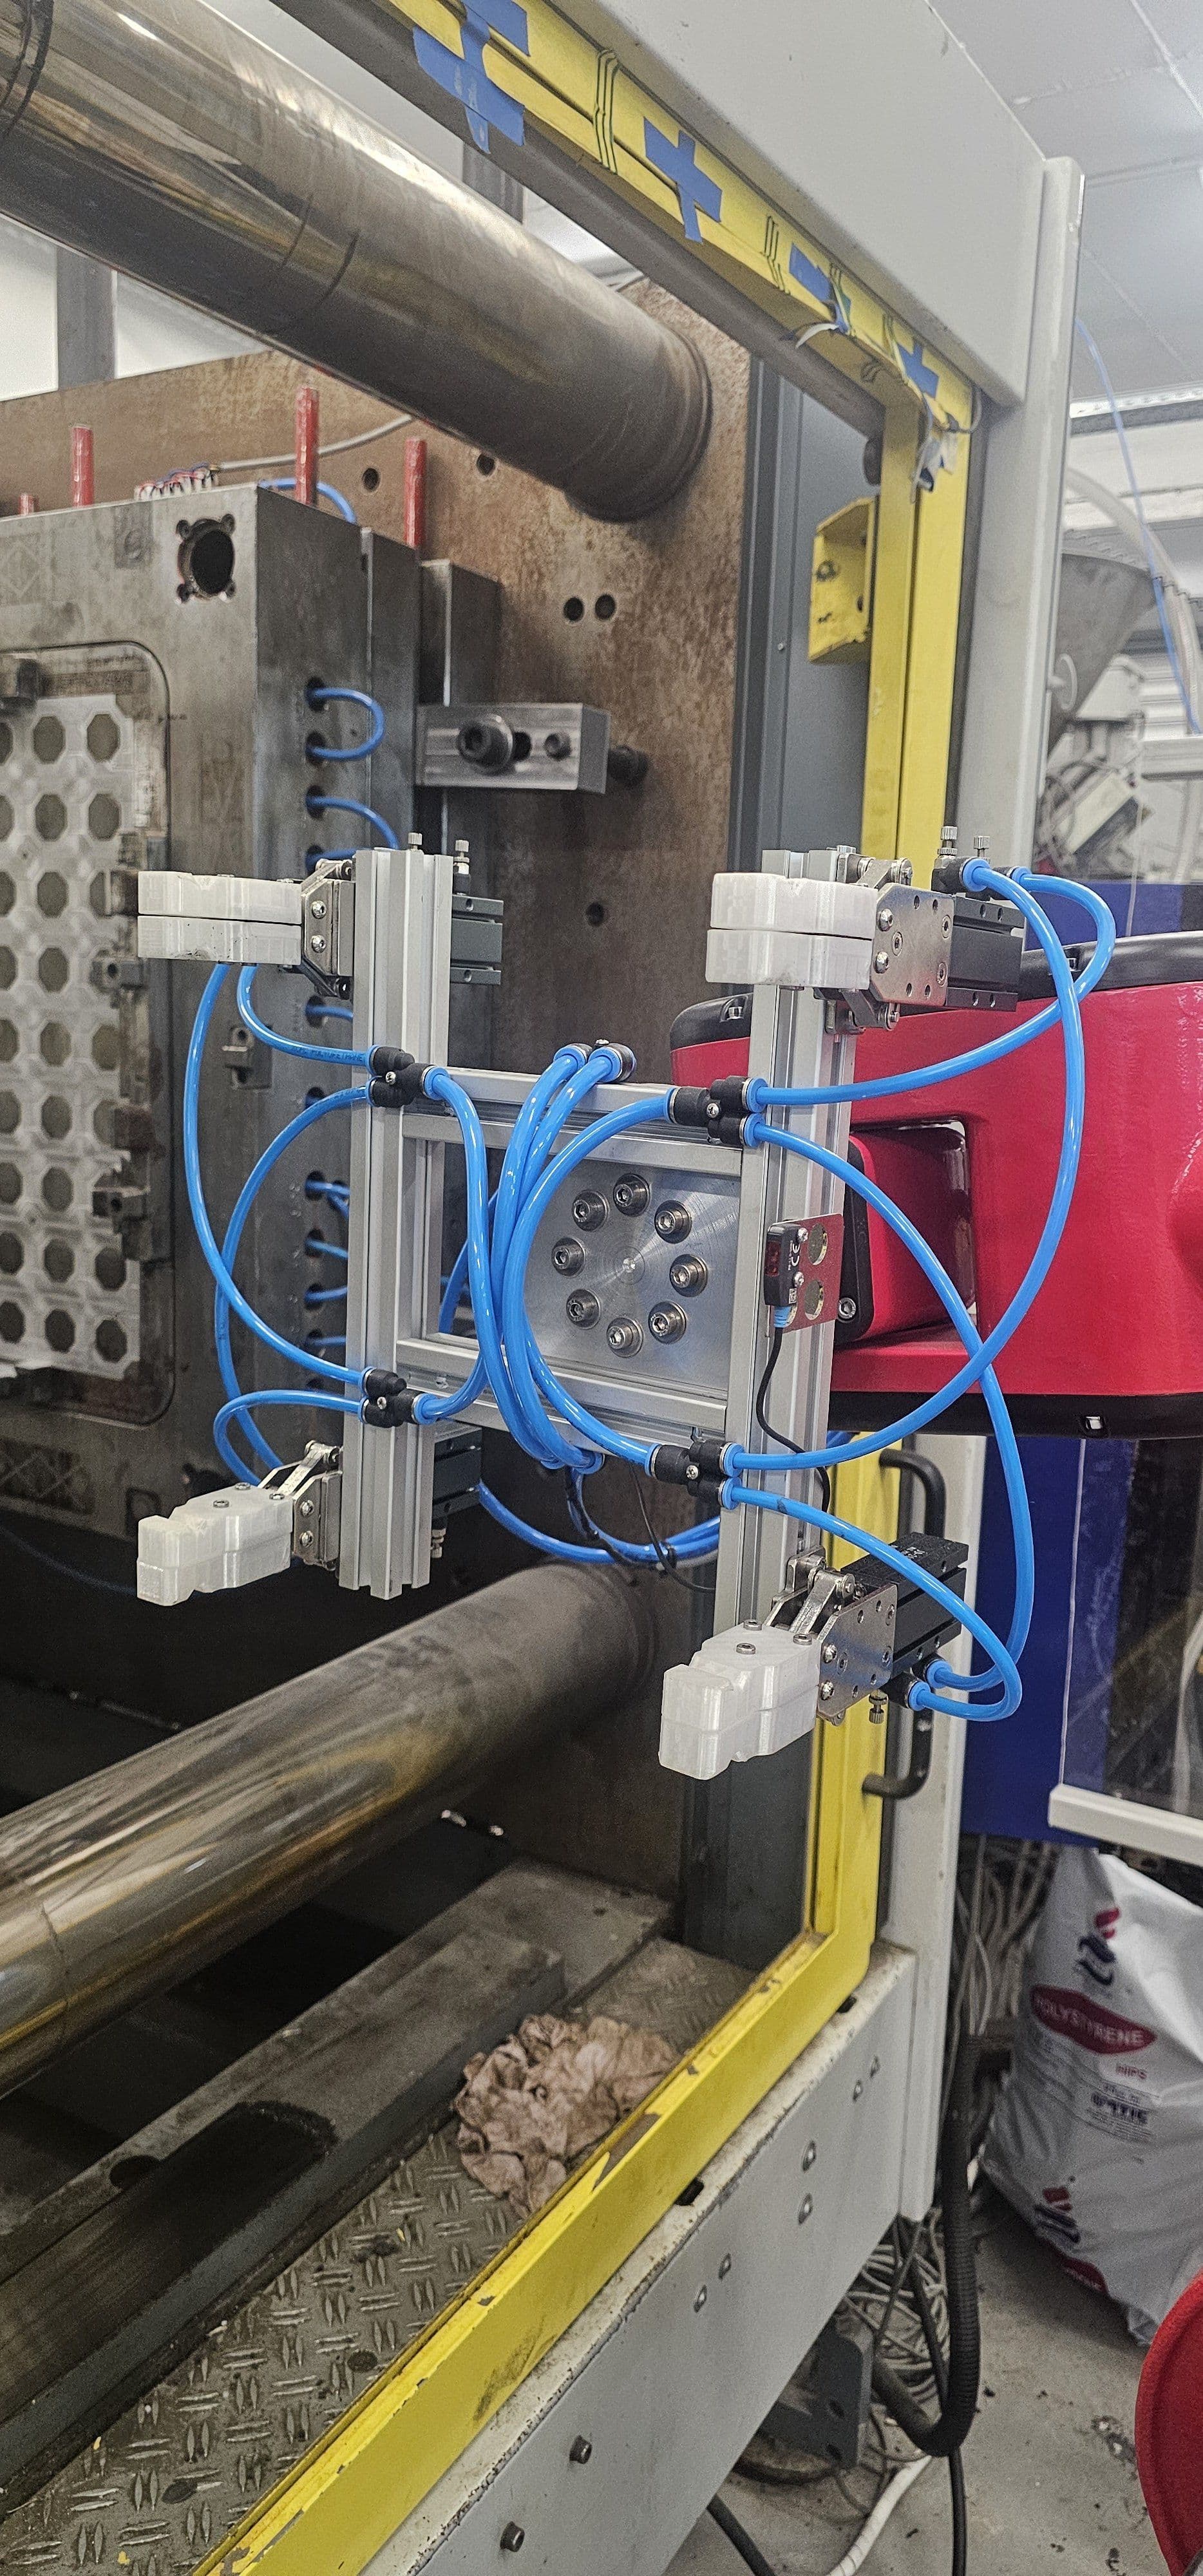
  • Vakuum-EOAT mit zwei Zonen: Maßgefertigtes Greifwerkzeug mit zwei unabhängigen Vakuumzonen — eigener Ejektor, Ventile und Bestätigungssensorik je Zone, sodass perforierte Platten während der Entnahme sicher gehalten werden.
  • EUROMAP-12-Schnittstelle: Standardisiertes Industriekabel verbindet Roboter und Spritzgussmaschine für Mold-Open- und Teilauswurf-Handshake — keine kundenspezifische Elektronik im Signalpfad.
  • Seiteneintrittstrajektorien: Die Bewegungspfade sind so programmiert, dass der Roboter durch die schmale seitliche Öffnung in die Werkzeugzone fährt und wieder hinaus — minimale Verweilzeit für kurzen Takt.
  • Aufnahmebestätigung: Vakuum wird in beiden Zonen geprüft, bevor der Roboter aus der Werkzeugzone fährt — bei Fehlbestätigung hält der Zyklus an und der Bediener wird informiert, keine verlorenen Teile im Werkzeug.
  • Zwei-Platten-Stapelsequenz: Pro Zyklus werden zwei Platten auf ein indexierendes Förderband abgelegt, das eine Position weiterrückt — stabiler Materialfluss zur nächsten Prozessstufe.
  • Vor-Ort-Inbetriebnahme: Tritons Team nahm die Anlage bei MetalPlast in Betrieb, fuhr eine reale Produktionsserie, justierte Vakuum- und Bewegungsparameter und schulte das Bedienpersonal.
PRODUCTS USED

Anlage & Systeme

  • Vakuum-EOAT mit zwei Zonen: Ejektoren, Vakuum-Sauger, Ventile, Verteiler, Schläuche, Fittings, Manometer und Aluminium-Rahmen — ausgelegt für perforierte Platten von ~500×500 mm.
  • EUROMAP 12 ↔ EUROMAP 67-Kabel: 5 m Industrie-Schnittstellenkabel verbindet den Kundenroboter mit der Spritzgussmaschine für synchronisierten Zyklusbetrieb.
  • Roboterprogrammierung: Seiteneintrittstrajektorien, Aufnahme- und Stapelsequenzen, Vakuumzonen-Steuerlogik und Sicherheitszonen auf dem kundeneigenen Sechsachs-Roboter.
  • EUROMAP-Handshake & Sequenzen: Mold-Open-, Teilauswurf- und Bereitschaftssignale zwischen Roboter und Presse — standardisierte Industriekommunikation.
  • Inbetriebnahme vor Ort (SAT): Reale Produktionsserie beim Kunden, Parameterabstimmung, Bedienerschulung und unterzeichnetes Abnahmeprotokoll.

Subsystem-Lieferanten & Integrationspartner::

  • INDAS Vakuumkomponenten (Ejektoren, Sauger, Ventile, Verteiler, Manometer)
  • EUROMAP 12 / EUROMAP 67 Industrie-Schnittstellenkabel (5 m)
  • Pneumatik-Schläuche, Fittings und Druckluftaufbereitung
  • Aluminium-Profilrahmen für die EOAT-Struktur
  • Kundeneigener Sechsachs-Knickarmroboter (Integration, nicht von Triton geliefert)
  • SE-EP — Sweden Engineering Partner (Projektkoordination und Nordmarkt-Schnittstelle)
RESULTS

Die Spritzgussmaschine bei MetalPlast läuft jetzt mit automatisierter Entnahme- und Stapelroutine direkt aus der geöffneten Form. Das Bedienpersonal überwacht nur noch, der Takt ist reproduzierbar — die Linie ist bereit für unbemannte Schichten.

Sechsachs-Roboter im Spritzguss — MetalPlast Case Study | Triton Solutions Blog